Oblast istraživanja

Robotika mora i autonomni sistemi

Autonomna vozila za istraživanje i praćenje

Pregled istraživanja

Istražujemo nove granice u oblasti: Robotika mora i autonomni sistemi

Autonomna podvodna i površinska vozila mogu dospjeti tamo gdje fiksni instrumenti ne mogu, prenositi senzore preko velikih morskih područja i dugo raditi bez neposrednog ljudskog upravljanja. Njihov pouzdan rad je zahtjevan: satelitsko pozicioniranje nije dostupno pod vodom, struje i talasi ometaju kretanje, komunikacija sa vozilom je spora i povremena, a svaki manevar troši ograničenu energiju na vozilu.

Naše istraživanje razvija metode navigacije, vođenja, upravljanja i saradnje koje omogućavaju bezbjedan i efikasan rad morskih robota, pojedinačno i u koordinisanim timovima integrisanim sa fiksnom senzorskom infrastrukturom.

Istraživački program

Istraživački pravci

Posebni pravci istraživanja povezani zajedničkim putem validacije.

Podvodna navigacija i lokalizacija

Signali satelitske navigacije ne prostiru se pod vodom, pa potopljena vozila svoj položaj moraju procjenjivati pomoću senzora na vozilu i akustičnih referenci. Male greške se vremenom akumuliraju, a tačnost pozicioniranja direktno utiče na kvalitet prikupljenih podataka.

Istražujemo metode navigacije i lokalizacije zasnovane na:

  • Inercijalnoj navigaciji i procjeni položaja na osnovu kretanja
  • Mjerenjima Doplerovog brzinomjera
  • Akustičnom pozicioniranju u odnosu na fiksne ili površinske reference
  • Mjerenjima udaljenosti pomoću akustičnih modema
  • Objedinjavanju mjerenja više senzora
  • Kooperativnoj lokalizaciji unutar timova vozila

Cilj je ograničiti odstupanje navigacije tokom dugih misija uz male zahtjeve za opažanjem i komunikacijom.
Vođenje i praćenje putanje

Mnoge misije u moru zahtijevaju da vozilo precizno prati unaprijed zadatu putanju, na primjer tokom snimanja morskog dna, uzorkovanja duž transekata ili pregleda infrastrukture. Morske struje, talasi, nesigurnost modela i ograničenja aktuatora neprestano udaljavaju vozilo od željene trajektorije.

Razvijamo zakone vođenja i upravljanja koji uzimaju u obzir:

  • Morske struje i poremećaje iz okruženja
  • Nesigurnost u dinamici vozila i hidrodinamičkim parametrima
  • Zasićenje aktuatora i podaktuiranost
  • Glatke prelaze između segmenata misije
  • Promjenljive radne uslove

Precizno praćenje putanje poboljšava ponovljivost mjerenja i pokrivenost istraživanog područja.

Kooperativno upravljanje formacijom

Timovi vozila mogu pokriti veća područja, istovremeno prikupljati prostorno raspoređena mjerenja i nastaviti misiju ako jedna platforma otkaže. Koordinacija takvih timova pod vodom je zahtjevna jer vozila razmjenjuju informacije preko sporih i nepouzdanih akustičnih veza malog propusnog opsega.

Istražujemo kooperativno upravljanje formacijom za sisteme sa više vozila, uključujući strategije vođa–pratilac i distribuirane strategije upravljanja koje ostaju stabilne kada je komunikacija zakašnjela, rijetka ili izgubljena. Istraživanje obuhvata održavanje formacije, izbjegavanje sudara, rekonfiguraciju formacije i zajedničko projektovanje upravljanja i komunikacije.

Autonomna površinska vozila

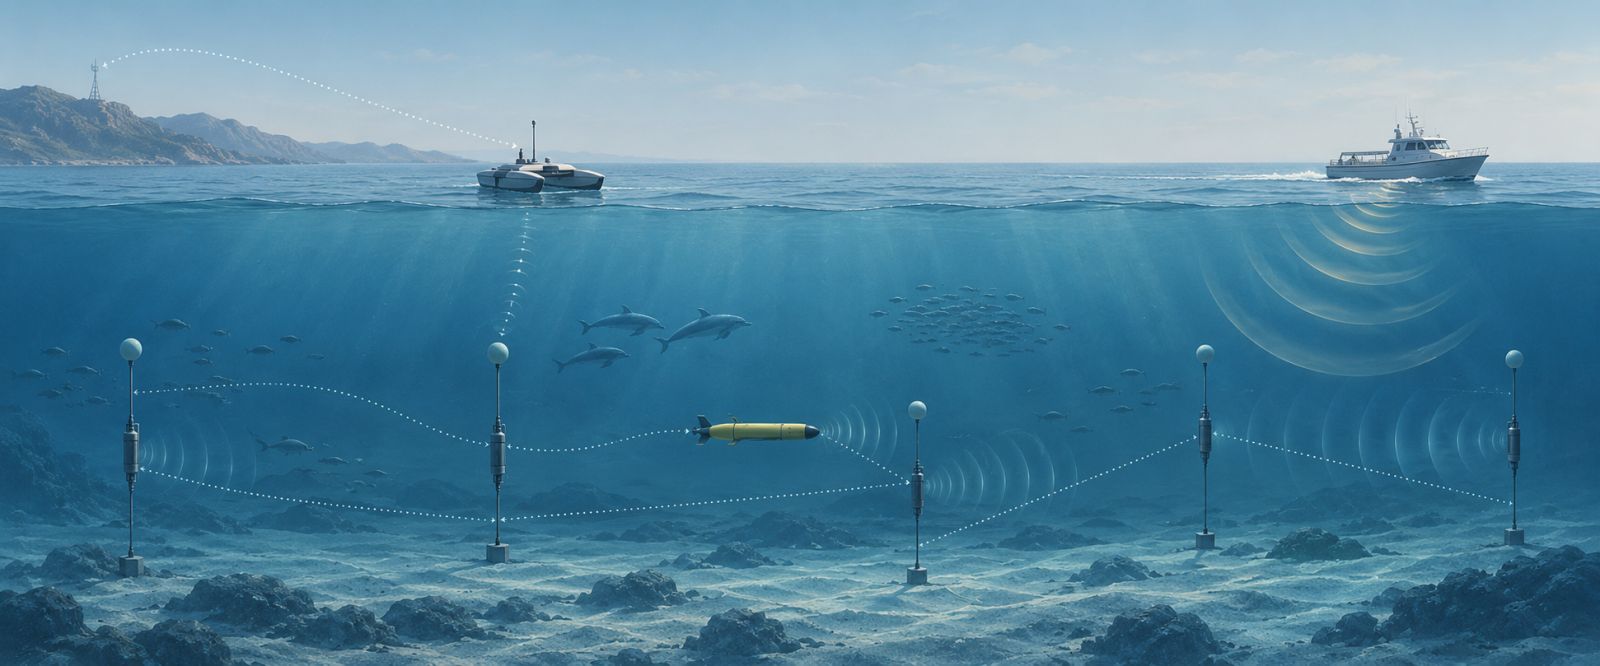
Autonomna površinska vozila rade na granici između podvodnog okruženja i zemaljskih komunikacionih sistema. Mogu koristiti satelitsko pozicioniranje i radio-veze, a istovremeno ostati u akustičnom kontaktu sa potopljenim uređajima.

Istražujemo površinska vozila kao:

  • Mobilne pristupne stanice između podvodnih i površinskih mreža
  • Navigacione reference za potopljena vozila
  • Komunikacione releje za distribuirane senzore
  • Platforme za mjerenja na površini i neposredno ispod nje
  • Jedinice podrške za misije sa više vozila

Integracija sa fiksnim senzorskim platformama

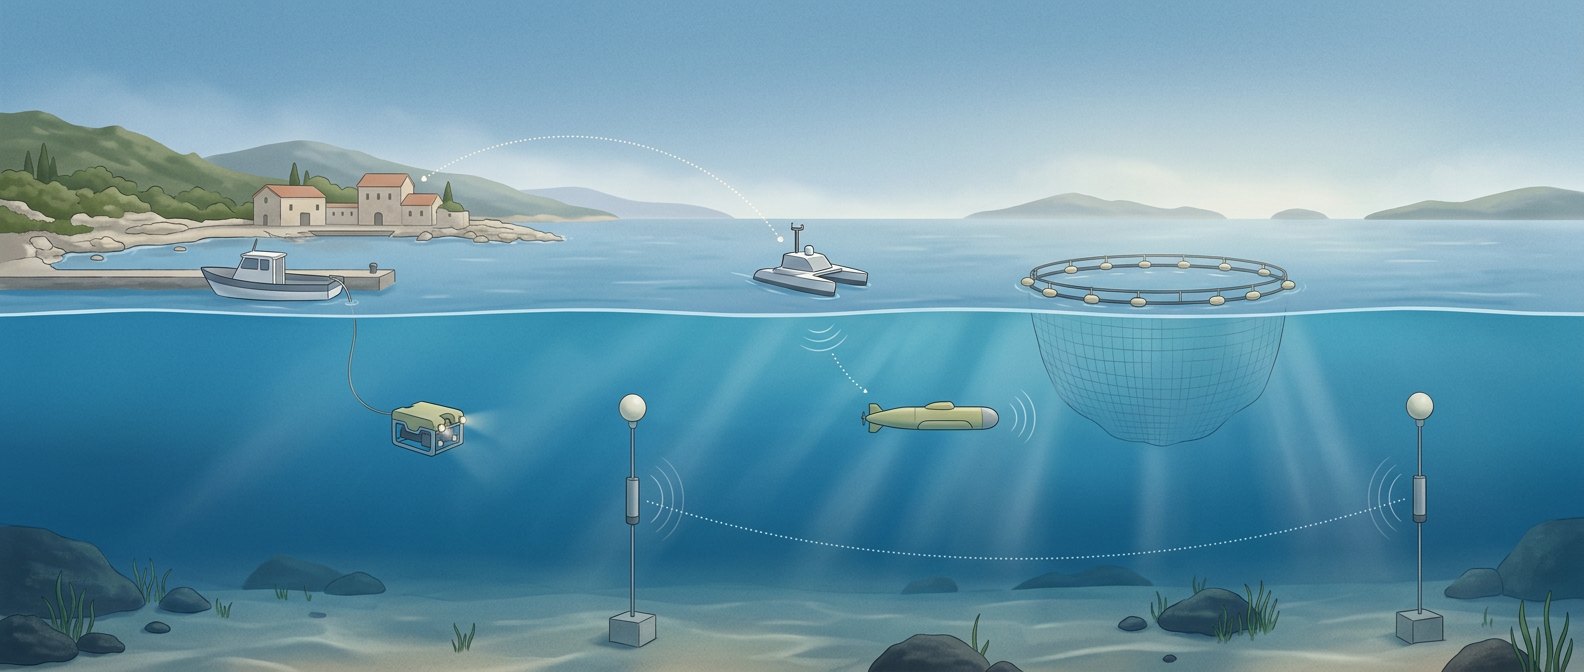
Mobilni roboti i fiksne senzorske mreže se međusobno dopunjuju. Fiksni čvorovi pružaju neprekidna opažanja na poznatim lokacijama, dok vozila donose mobilnost, fleksibilnu pokrivenost i mogućnost reagovanja na događaje.

Razvijamo metode koje vozilima omogućavaju da:

  • Efikasno obilaze senzorske čvorove i preuzimaju sačuvane podatke
  • Dostavljaju komande i ažuriranja konfiguracije
  • Prilagođavaju uzorkovanje događajima koje mreža otkrije
  • Proširuju pokrivenost na područja bez fiksne infrastrukture
  • Podržavaju kalibraciju i lokalizaciju postavljenih čvorova

Ovakva integracija pretvara zasebne robote i senzore u jedinstven, koordinisan sistem opažanja.

Planiranje misije i autonomija na vozilu

Morska vozila često rade bez stalnog nadzora i moraju donositi odluke samo na osnovu informacija dostupnih na vozilu. Planovi misija moraju uvažiti i ograničenu energiju, promjenljive uslove okruženja i bezbjednosna ograničenja.

Naše istraživanje obuhvata:

  • Energetski svjesno planiranje misije i putanje
  • Adaptivno uzorkovanje na osnovu prikupljenih mjerenja
  • Donošenje odluka na vozilu u uslovima nesigurnosti
  • Otkrivanje kvarova i bezbjedan oporavak
  • Ponovno planiranje kada se uslovi ili ciljevi promijene

Cilj je produžiti vrijeme autonomnog rada vozila uz očuvanje bezbjednosti i produktivnosti misija.

Naša vizija

Naš cilj je razvoj morskih robota koji precizno navigiraju bez satelitskog pozicioniranja, pouzdano sarađuju preko ograničenih akustičnih veza i bezbjedno rade tokom dužih perioda uz minimalan ljudski nadzor.

Kombinovanjem navigacije, upravljanja, kooperativne autonomije i integracije sa fiksnim senzorskim mrežama želimo omogućiti fleksibilne robotske sisteme koji proširuju domet opažanja mora izvan onoga što sami fiksni instrumenti mogu postići.